
Product Short Description
Product Overview
High-performance multi-axis motion control slave module developed by Swiss INDEL AG, integrating four independent full closed-loop motion control channels, used for high-precision servo positioning, synchronous cutting and multi-axis linkage automation equipment, communicate with upper master controller via CANopen / Modbus TCP field bus, process real-time encoder feedback and output servo drive pulse/direction signals
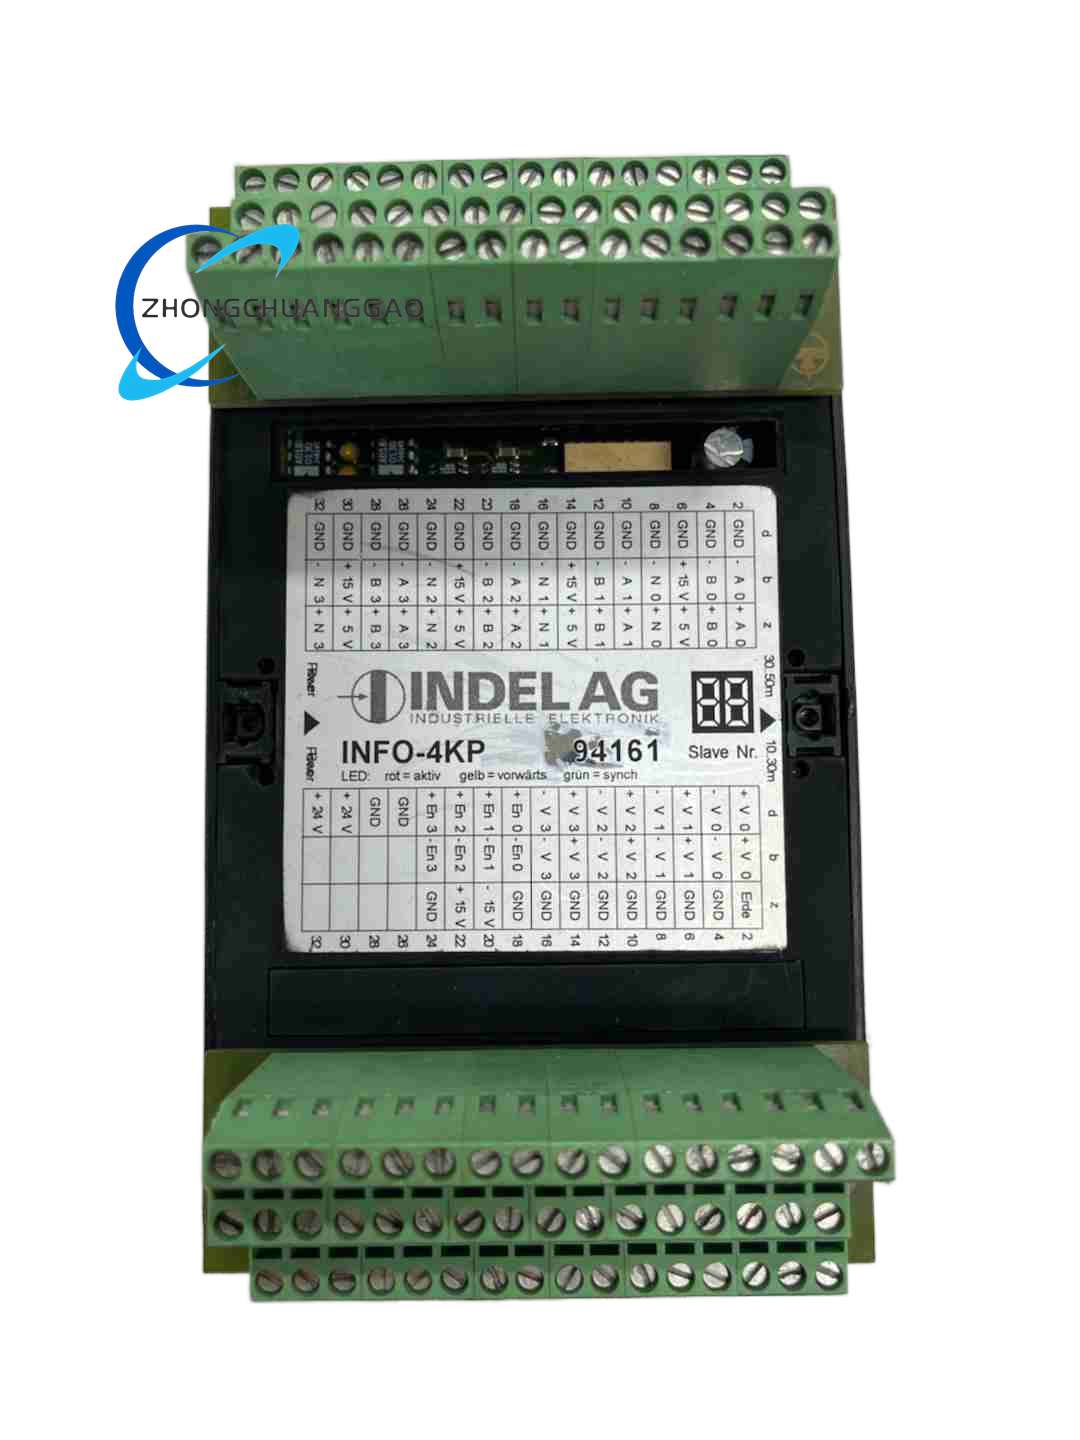
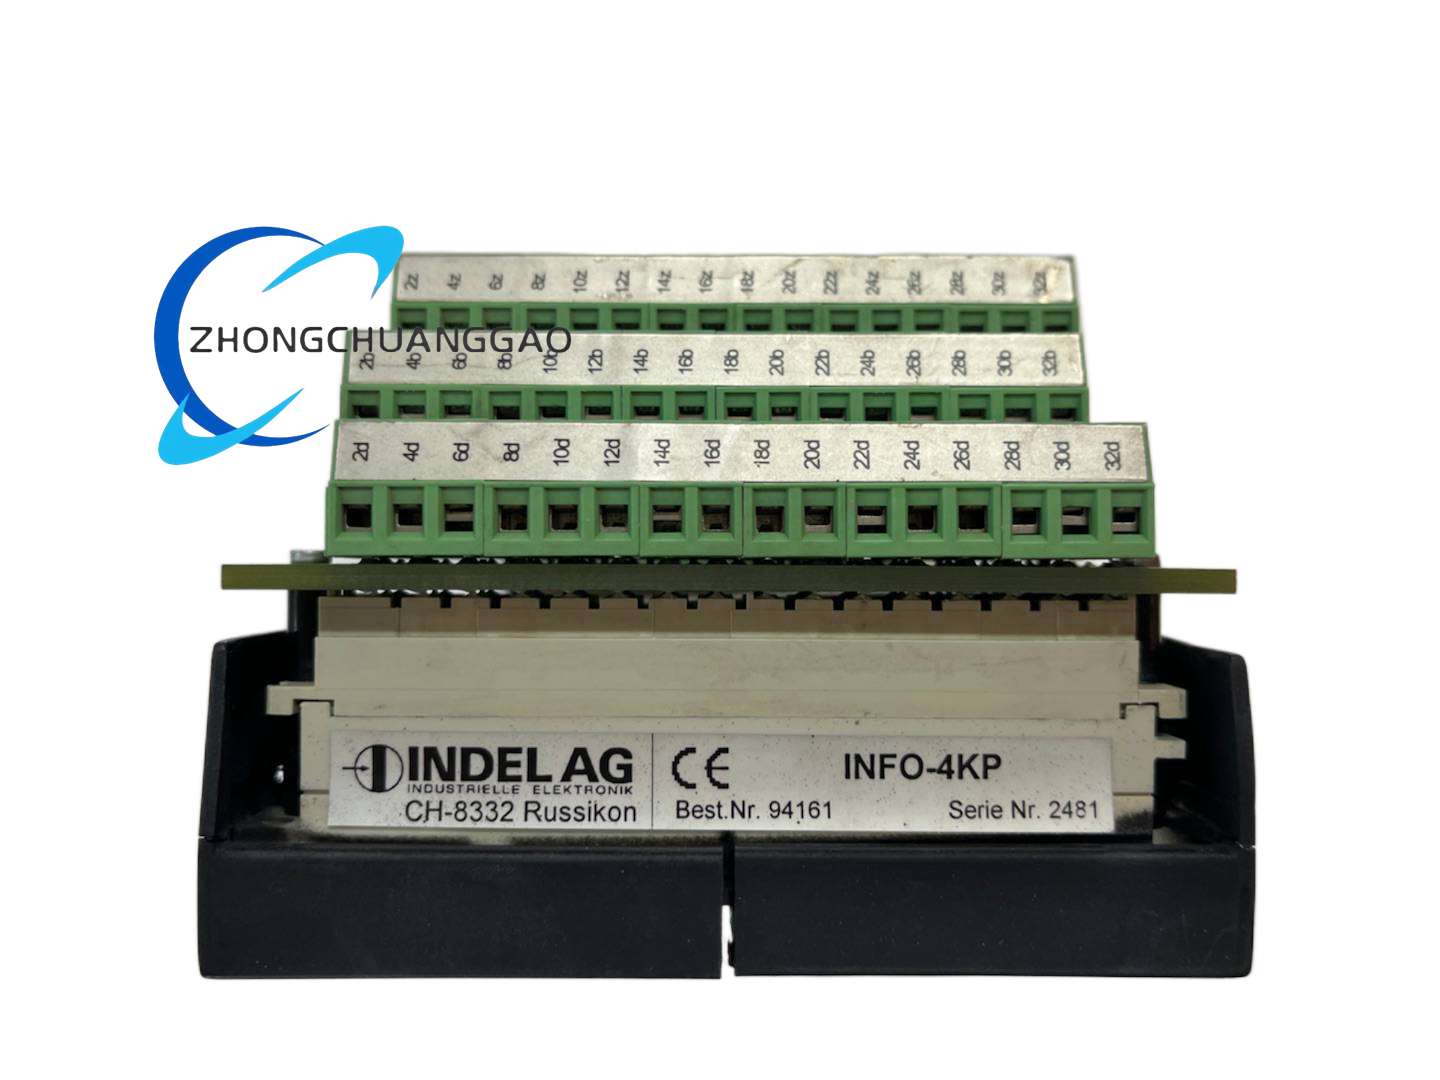
Description
Core Technical Specifications
- Motion Control Channel: 4 completely independent closed-loop positioning axes
- Encoder Input Support: Incremental 5V differential encoder, A/B/Z phase signal, max 4MHz input frequency
- Servo Output Signal: Pulse + Direction / CW/CCW dual pulse output, 24VDC differential signal
- Communication Interfaces
- CANopen fieldbus slave interface
- Modbus TCP Ethernet communication port
- RS485 Modbus RTU auxiliary communication
- I/O Terminal Resources
- Digital Input: 16 universal opto-isolated 24VDC inputs (limit switch, home position sensor)
- Digital Output: 16 opto-isolated 24VDC outputs (brake, alarm, auxiliary actuator)
- Electrical & Environmental
- Power Supply: 24VDC ±10% industrial power, max power consumption 40W
- Operating Temperature: -20°C ~ +70°C
- Storage Temperature: -40°C ~ +85°C
- Humidity: 5% ~ 95% non-condensing
- Protection Grade: IP20
- Physical Parameters
- Mounting: 35mm DIN rail mounting
- Dimensions: 158mm × 32mm × 55mm
- Weight: 0.6kg
- Motion Performance Index: Positioning repeatability ±0.001mm, max axis speed 10m/s, electronic gear ratio arbitrary setting
Function & Performance Features
- Four-axis independent closed-loop control, support single-axis point positioning, multi-axis linear interpolation, circular interpolation, electronic cam synchronous motion
- Built-in motion trajectory calculation chip, realize real-time position correction without upper controller calculation delay
- Complete motion protection functions: soft/hard limit over-travel alarm, servo overload monitoring, encoder signal loss detection
- All input/output signals adopt optocoupler galvanic isolation, resist industrial frequency converter electromagnetic interference
- Onboard multi-group status LED indicators: bus communication, axis running, fault alarm, I/O signal status
- Support offline motion program storage, execute fixed positioning logic when upper host communication fails
- Multi-protocol compatibility, seamlessly connect with mainstream PLC, industrial PC motion controllers
Working Principle
Upper master controller sends motion target position, speed and interpolation parameters via CANopen/Ethernet bus to INFO-4KP module internal dedicated motion CPU. The module outputs pulse direction control signal to servo drive, simultaneously collects real-time position feedback from servo encoder. Internal closed-loop algorithm compares target position and actual feedback value, dynamically adjust pulse output frequency to eliminate positioning error. Digital I/O terminals collect limit switch and sensor signals to trigger motion stop and interlock protection logic.
Material & Structural Characteristics
- Housing: Black ABS flame-retardant plastic integrated shell, ventilation slot for internal chip heat dissipation
- Wiring Terminals: Two groups of green pluggable screw terminal blocks, separate X1 power communication and X2 motion I/O wiring area
- Main Circuit Board: Multi-layer PCB with conformal coating, dedicated FPGA motion processing chip, differential signal transceiver
- DIN Rail Buckle: Integrated plastic metal clip, anti-vibration fixed structure
Installation Requirements
- Snap onto standard 35mm DIN rail inside automation equipment control cabinet, reserve 20mm upper and lower heat dissipation gap
- 24VDC power supply wiring uses shielded twisted pair cable, separate from servo power high-current wiring
- Encoder feedback cable adopts differential shielded cable, shielding layer single-end grounding at module terminal
- Field bus communication cable follows CANopen standard wiring specification, install terminal matching resistance at bus two ends
- Avoid installing adjacent to servo drives and frequency converters to reduce differential signal interference
Application Scenarios
- Laser cutting multi-axis linkage motion control system
- Printed circuit board high-speed drilling positioning equipment
- Packaging machinery multi-axis synchronous film feeding, cutting and sealing control
- Textile high-speed warp knitting machine electronic cam motion system
- Automobile precision parts CNC grinding fixture positioning control
Operation & Maintenance Precautions
- Do not hot plug encoder and servo signal terminals during equipment operation, which will cause axis runaway
- Regularly check bus terminal matching resistance; missing resistance leads to communication packet loss
- Set soft limit parameters within mechanical travel range to avoid hard limit collision damage to equipment
- Storage must use anti-static packaging; static electricity will damage internal motion FPGA chip
- Ambient condensation environment needs cabinet heating strip to prevent circuit board short circuit
Reviews
There are no reviews yet.